
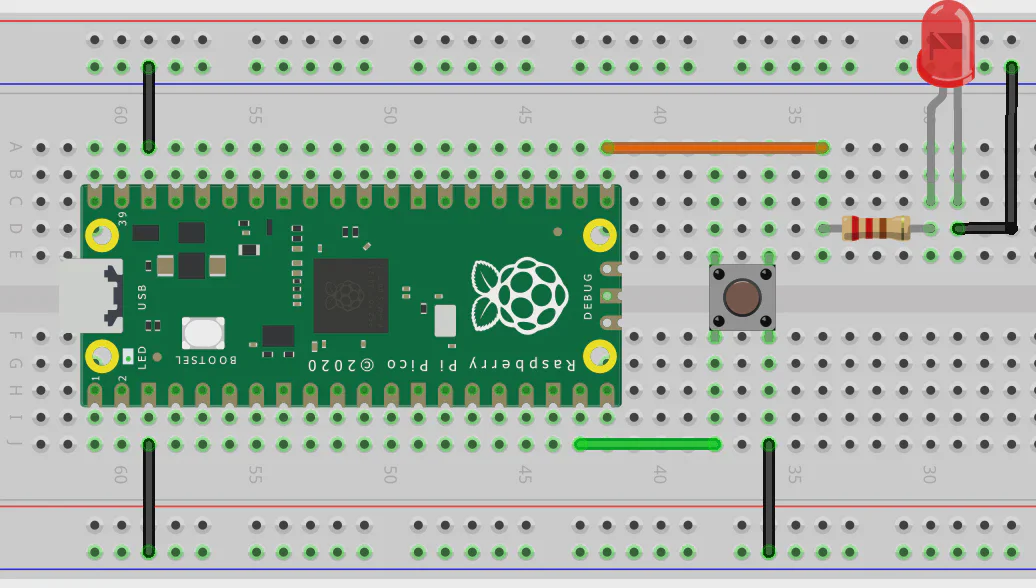
深夜十一点,群里又有新手在崩溃:”我就想在 Pico 上按个按钮亮个灯,怎么一按灯乱闪,串口还疯狂刷中断计数?”
代码他贴出来了,三行核心逻辑,看着没毛病。问题出在哪?出在回调函数这件事上。
很多人对”回调函数”的理解还停留在电脑编程那套:函数里随便调函数,内存随便申请,睡多久都行。可 MicroPython 跑的是单片机,几块钱的 RP2040 芯片,规则完全不同。回调函数在这里更像一个”急诊医生”——病人(中断事件)来了,你必须立刻到场、快速处理、马上离开,别想着在急诊室里做一台三个小时的手术。
这个认知不转变,坑会一个接一个地来。今天就把这件事从头到尾聊透。
回调函数的底层:医生被拽进了手术室
先看最小可运行代码:
from machine import Pin

button = Pin(21, Pin.IN, Pin.PULL_DOWN)

def button_pressed(pin):
    print("Button Pressed!")

button.irq(trigger=Pin.IRQ_RISING, handler=button_pressed)
irq() 的意思就是告诉芯片:这个引脚一旦从低电平跳到高电平,立刻去执行 button_pressed。根据 MicroPython 官方文档的描述,芯片的完整动作其实是这样的:中断一来,它先把手头正在执行的指令做完,保存现场,然后”拽”着你的回调函数执行,执行完恢复现场,再装作什么都没发生过继续跑主程序。详见 pyboard 教程的回调机制详解。
注意”装作什么都没发生过”这句话的分量。主循环里的任何代码,都可能在任意一行、任意一个字节码之间被一刀切断。这就是后面所有麻烦的源头。
第一坑:把回调函数当”主会场”来写
官方文档写得明明白白:硬中断回调里不能分配内存,回调必须尽可能短。
什么叫分配内存?list.append()、dict[key] = value、创建字符串、甚至 print() 都涉及内存分配。更要命的是别用浮点数——在 ISR 里碰浮点运算,轻则丢数据,重则直接触发异常重启。
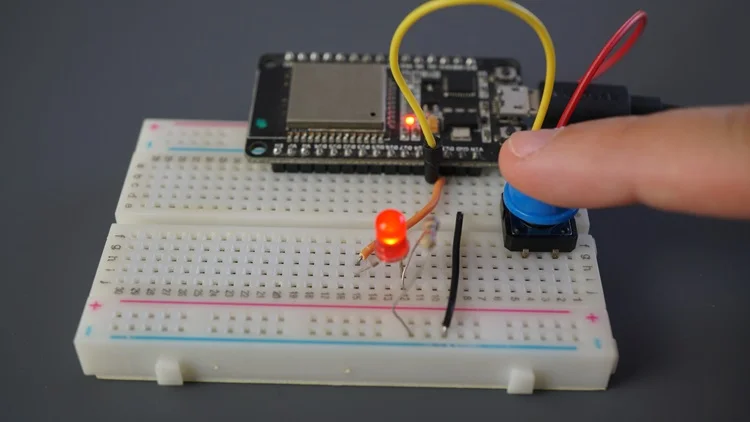
正确的姿势只有一个:标志位 + 主循环处理。
motion = False

def handle_motion(pin):
    global motion
    motion = True   # 回调里只干一件事:立个旗子

# 主循环里慢慢处理
while True:
    if motion:
        motion = False
        print('Motion detected!')   # 这些“重活”放这里
回调函数立个旗子就走,重活全在主循环里干。有人觉得这样麻烦,但请想想:你在急诊室里缝完针就让病人出院,住院观察的事交给护士站——这叫各司其职。
如果非要在回调里干点活,还有个备胎方案:micropython.schedule()。它能把函数排到主循环稍后执行,绕开中断上下文里不能分配内存的限制。这招在小内存的 ESP8266 上尤其管用。
第二坑:那个”一千次里只出现一次”的诡异 bug
这个坑更隐蔽,很多人上线跑了半年才撞上。
看这段代码:
count = 0

def cb():
    global count
    count += 1

while True:
    count += 1
主循环里的 count += 1 在底层是三步:读、加一、写回。偏偏就在”读”和”写”之间,中断插队了,回调把 count 加了一,结果主循环”啪”地写回旧值,把中断加的数盖掉了。这就是经典的”读-改-写”竞态,实时系统的老毛病。官方专门写了文档警告它:编写中断处理程序。
怎么治?两个土办法都很稳:
- 主循环访问共享数据前后,用
machine.disable_irq()和machine.enable_irq(state)包一个”临界区”,相当于给这段代码挂上”请勿打扰”的牌子; - 共享多个整数就用
array.array提前分配,字节数据就用bytearray,别在回调里临时创建。
对普通爱好者项目,记住第一条就够了:主循环和回调共享的变量,改的时候包一下临界区。
第三坑:按钮抖动——不是软件问题是物理问题
回到开头那位群友的问题:按一下,计数器跳了七八次。
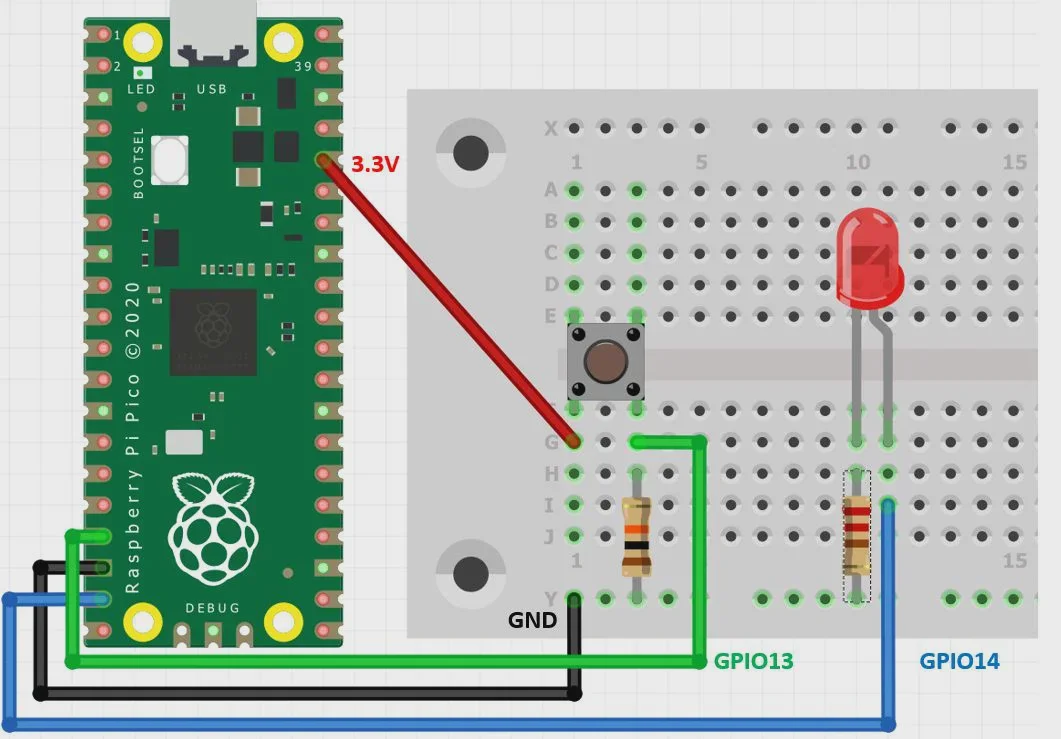
这不是代码的锅,是物理的锅。机械触点接触的瞬间会弹跳几毫秒,按一下物理上产生了十几个电平跳变,每次跳变都触发一次 IRQ。哪怕你加了上拉电阻,弹跳的波形照样把这当”多次按键”。
硬件上最好的解法是并联一个 0.1µF 电容,软件上有个优雅的方案:用一次性定时器做消抖。
debounce_timer = None

def button_pressed(pin):
    global debounce_timer
    if debounce_timer is None:
        print("Button Pressed!")
        debounce_timer = Timer()
        # 200ms内进来的抖动全忽略
        debounce_timer.init(mode=Timer.ONE_SHOT, period=200,
                            callback=debounce_callback)

def debounce_callback(timer):
    global debounce_timer
    debounce_timer = None
第一次触发后启动一个 200 毫秒的”一次性”定时器,这段时间内新触发的中断直接忽略。这个方案来自 Random Nerd Tutorials 的实战教程,我在多个项目里用过,稳得很。原理很简单:你不可能 200 毫秒内真的再按一次,而抖动又撑不过 20 毫秒——两头一夹,真假按键立刻分清。
除了 Pin:Timer 回调和”沉睡中醒来”
回调函数可不只服务于按钮。定时器回调是另一大半边天,而且用法更自由——因为定时器回调默认跑在软中断里,限制没那么死。
def toggle_led(timer):
    led.value(not led.value())

blink_timer = Timer()
blink_timer.init(mode=Timer.PERIODIC, period=500, callback=toggle_led)
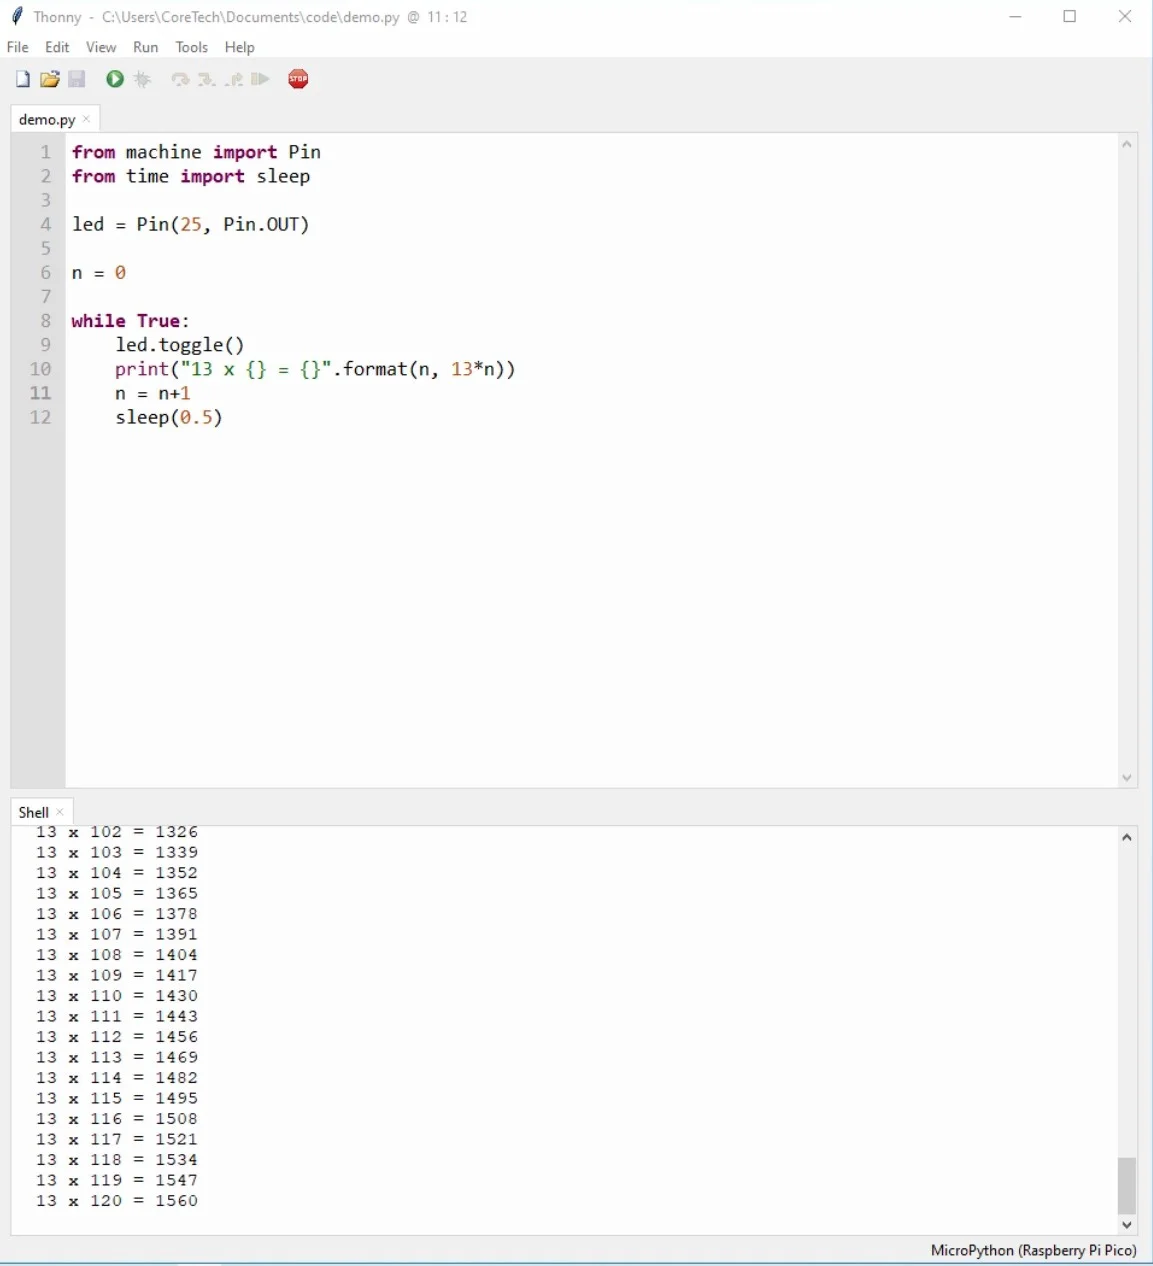
这两行代码背后,是一个硬件定时器在替你数时间,数到 500 毫秒就踢一下回调。不用主循环里写 while True: sleep(0.5) 这种忙等写法,主循环彻底解放出来去做正经事。
还有个更进阶的玩法值得提一句:Deep Sleep 唤醒。Pin.irq() 的 wake 参数可以让中断把芯片从深度睡眠里拍醒——传感器项目靠这招,一块电池能撑一两年。这个用法很多入门教程不会讲,但做低功耗产品时几乎绕不开。
写在最后
回调函数在 MicroPython 里,说到底就三句话:短一点,不分配内存,只立旗子。
把这九个字刻在心里,再想想那个深夜按按钮的新手——他不是学不会,是没人告诉他”急诊医生”和”住院医师”的分工。你踩过的坑,现在都变成了台阶。你的项目里还遇到过哪些诡异的中断现象?评论区聊聊,说不定你的一个坑,能救回别人一晚上。